

Guia Completo de Modernização de Pontes Rolantes Inteligentes
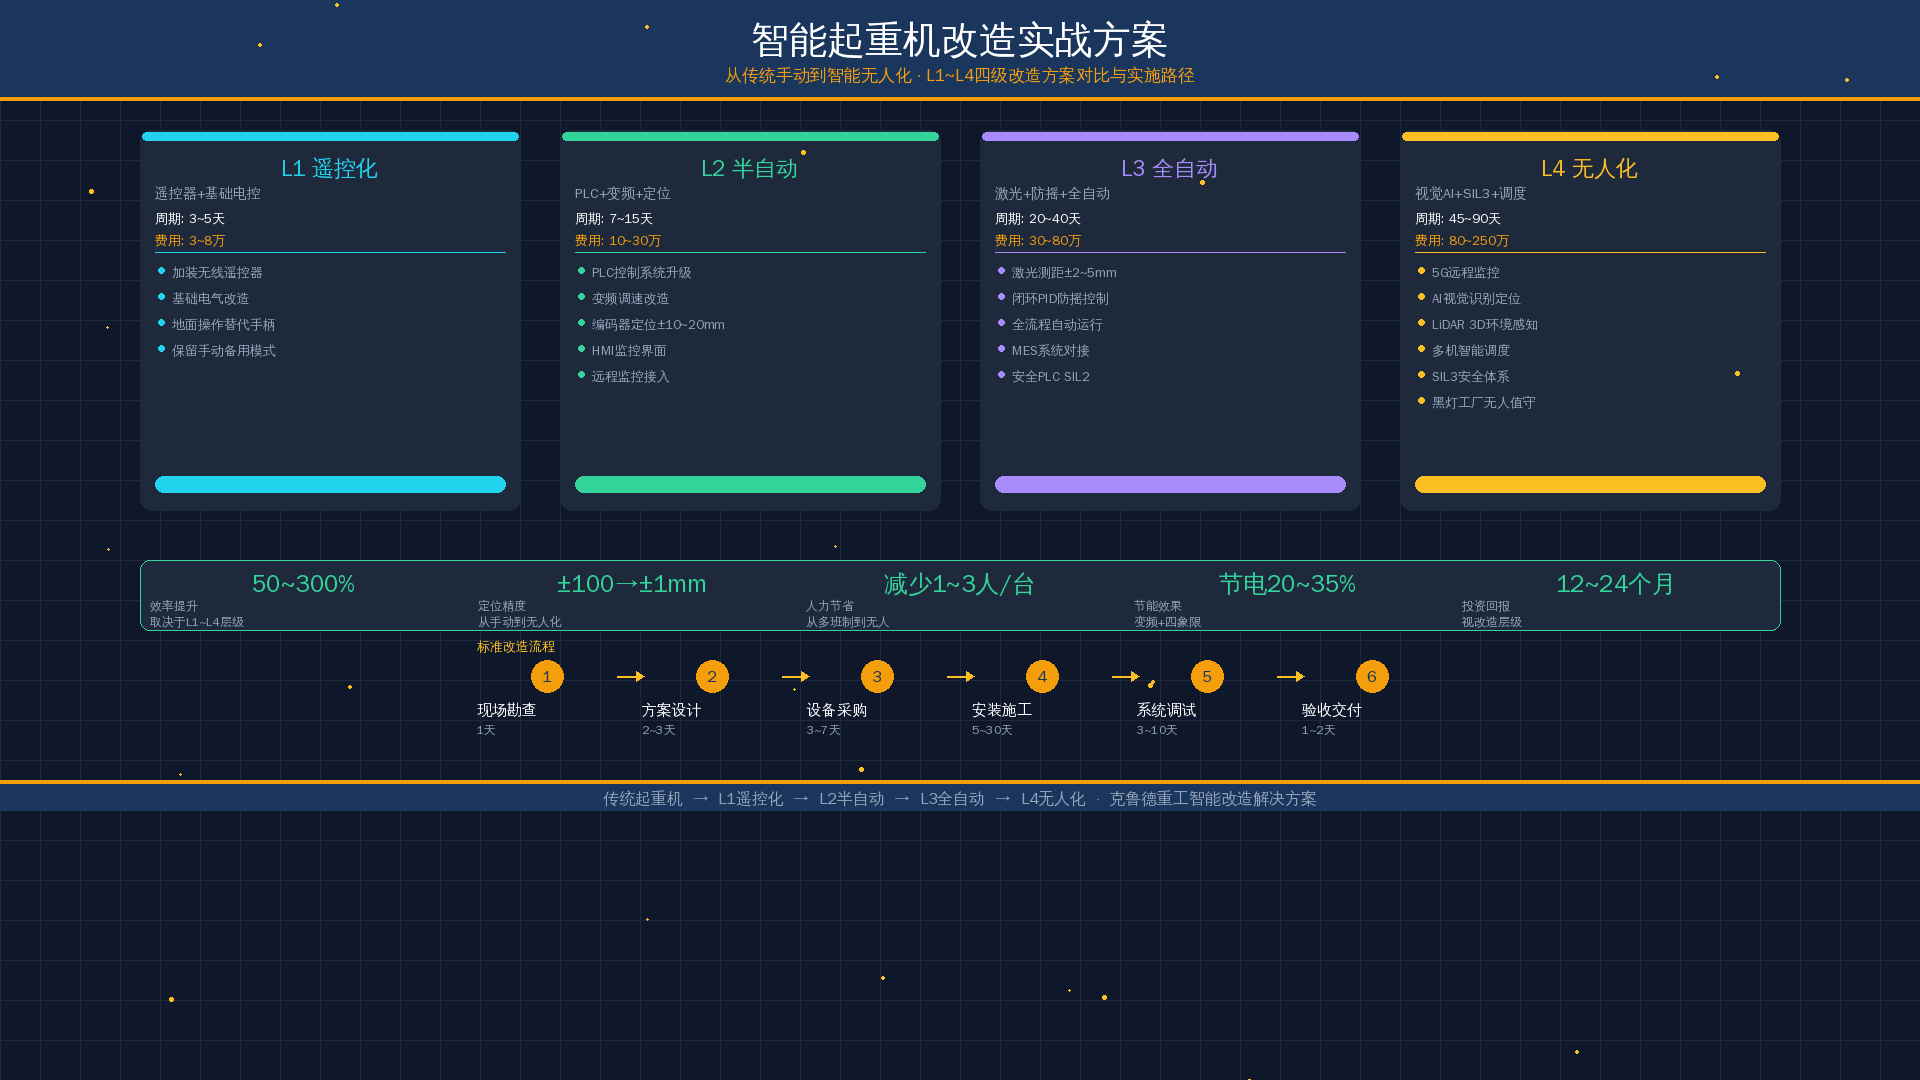
O caminho central para transformar um guindaste tradicional numa Ponte Rolante Inteligente passa pela instalação ou substituição do sistema de controle, sistema de posicionamento, sistema de segurança e rede de comunicação, permitindo uma evolução gradual da operação manual para a operação remota, semiautomática, totalmente automática e, por fim, não tripulada.
Análise de requisitos para a modernização
Os guindastes tradicionais desempenham um papel indispensável na produção industrial, mas, face à onda de digitalização, muitas empresas constatam que estes equipamentos se tornaram um entrave à construção da fábrica digital. As necessidades de modernização surgem, normalmente, das seguintes fontes:1.1 Gargalos de eficiência
Os guindastes tradicionais dependem da operação em cabine ou do acompanhamento por operador no solo, o que faz com que grande parte do tempo de cada ciclo de içamento e transporte seja desperdiçada na subida e descida do operador, em ajustes de posicionamento e na espera por instruções. Segundo estatísticas, no modo de operação em cabine, o tempo efetivo de trabalho do guindaste representa apenas 40% a 55% do turno, sendo o restante consumido em cursos vazios, esperas e operações auxiliares. Já a Ponte Rolante Inteligente, através do Planejamento de Trajetória e do posicionamento automático, consegue elevar o tempo efetivo de trabalho para 75% a 90%.1.2 Pressão sobre a segurança
Nos acidentes com guindastes tradicionais, o fator humano é responsável por mais de 80% dos casos. Erros de operação, zonas de visão obstruída e interpretação incorreta de sinais são ocorrências frequentes. O regulamento de segurança para aparelhos de elevação ISO 12480 estabelece claramente que os equipamentos de elevação devem estar equipados com dispositivos de proteção de segurança completos. A modernização inteligente, através da instalação de múltiplos sensores e de um CLP de segurança, permite reduzir significativamente o risco de acidentes.1.3 Custos com mão de obra
A formação de um operador de ponte rolante qualificado é demorada, os salários são elevados e o envelhecimento da mão de obra é uma realidade. Após a modernização, o nível L1 já reduz a dependência da experiência do operador, enquanto os níveis L3/L4 permitem que um único operador supervisione vários equipamentos, reduzindo consideravelmente os custos com pessoal.1.4 Lacunas na informatização
Numa altura em que o MES (sistema de execução de manufatura) e o ERP (sistema de planejamento de recursos empresariais) são cada vez mais adotados, os guindastes tradicionais funcionam como um "silo de informações", incapazes de fornecer dados de produção, dados operacionais ou dados de falhas, constituindo a última peça em falta na fábrica digital. Uma vez identificadas estas necessidades, a empresa pode selecionar o nível de modernização adequado com base no seu orçamento, ritmo de produção e objetivos de digitalização.Comparação dos quatro níveis de modernização
A Kelude Indústrias Pesadas estrutura a modernização inteligente de guindastes em quatro níveis bem definidos, da operação remota básica à operação completamente não tripulada, numa progressão gradual. A tabela seguinte apresenta uma comparação abrangente em cinco dimensões: conteúdo da reforma, equipamento adicional, efeitos práticos, custo de investimento e prazo de implementação.| Critério de Comparação | L1 controle remotootimização | L2 Semiautomático | L3 Totalmente automático | L4 operação não tripulada |
|---|---|---|---|---|
| Reformaconteúdo | DesmontagemCabine do Operadorpainel de controle,retrofitsem fioReceptor Remoto;retençãoOperação manuallógica | retrofitControlador CLP(SiemensS7-1200),pontos preliminaresPosicionamento;posto de comando+controle remotomodo duplo | totalControle por CLP(SiemensS7-1500),automáticoPlanejamento de Trajetória;críticoposto de trabalhoposicionamento automático | abrangenteoperação não tripuladaoperação,múltiplas unidadesescalonamento colaborativo;processo completosem intervenção manual |
| equipamento adicional | controle remoto sem fio industrial(2.4G/ISMfaixa de frequência),parada de emergênciarecepçãoMódulo,caixa de controle elétricoReforma | Controlador CLP,Encoder Incremental,Fim de Cursogrupo,simplificadoTela Touch ScreenIHM,controle remoto/Manualcomutador | SiemensS7-1500 CLP,SICKSensor de Distância a Laser,sistema de controle de velocidade por frequência variável,industrialswitch de rede,IHMestação de operação | SIL3CLP de segurança,3DLiDAR(2-4painel de controle),altoPrecisãoEncoder,WiFi6/5GcomunicaçãoMódulo,MESgateway de interface,vídeoMonitoramentosistema |
| eficácia | operadoroperação de acompanhamento no solo,eliminaçãotrabalho em alturarisco;melhoria da eficiência10%-15% | realização ponto a pontoSemiautomáticooperação;redução da dependência da experiência do operador;melhoria da eficiência20%-30% | totalelevação e transporte automáticos,operador apenas com instruções de despacho;Precisão de Posicionamento±10mm;melhoria da eficiência40%-60% | totalmenteoperação não tripuladaoperação,múltiplas unidadesescalonamento inteligente;pode ser integrado comMES/ERPintegração profunda;melhoria da eficiência60%-80% |
| custo(10 mil CNY) | 3-810 mil | 10-3010 mil | 30-8010 mil | 80-25010 mil |
| prazo | 3-5dias | 7-15dias | 20-40dias | 45-90dias |
A tabela acima apresenta claramente as diferenças entre os níveis de modernização. A empresa deve escolher com base na sua realidade: se o objetivo é apenas resolver problemas básicos de segurança e eficiência, o nível L1 é suficiente; para uma integração profunda no ecossistema da fábrica digital, os níveis L3 ou L4 são o caminho inevitável.
3. Modernização do Sistema de Controlo
O sistema de controlo é o "cérebro" da modernização de pontes rolantes inteligentes, sendo também a componente com maior exigência técnica e maior peso no investimento. As soluções de modernização do sistema de controlo variam significativamente entre os diferentes níveis.3.1 Nível L1: Modernização para Controlo Remoto
O foco do nível L1 é substituir o método de operação. O console de comando da cabine do operador (sistema de controlador de cames + contactores) é substituído por um receptor de controlo remoto sem fio. O receptor emite sinais de relé que controlam diretamente a rotação direta e reversa do motor e o acionamento do freio. Os pontos críticos da modernização incluem:- Seleção do controlo remoto: Proteção industrial IP65, tecnologia de salto de frequência de 2,4G, alcance efetivo ≥100m; o circuito do botão de parada de emergência é um hardware independente que corta o contator principal.
- Modernização elétrica: O circuito principal original é mantido inalterado, apenas o circuito de controle é modificado; é adicionado um interruptor de modo duplo controlo remoto/cabine do operador para facilitar a manutenção e situações de emergência.
- Intertravamento de segurança: O sinal de parada de emergência, o sinal do limitador de sobrecarga e o sinal do fim de curso são ligados em série na corrente de segurança do receptor remoto.
3.2 Nível L2: Modernização Semiautomática com CLP
O nível L2 introduz o controlador lógico programável (CLP) para implementar funções semiautomáticas básicas. Recomenda-se a utilização da série Siemens S7-1200, que oferece excelente relação custo-benefício e programação flexível. O CLP recebe comandos do controlo remoto ou da IHM e emite sinais de referência de velocidade para o inversor de frequência e sinais de controle de frenagem.- Atualização do inversor de frequência: A partida direta por contactores é substituída por acionamento por inversor de frequência, permitindo regulação de velocidade suave e paragem precisa.
- Realimentação do encoder: Encoders incrementais são instalados na ponte e no carro para implementar controle de malha fechada de posição.
- Interface Homem-Máquina (IHM): Tela touch screen de 7" ou 10" que exibe o estado do equipamento, informações de falhas e dados de posição.
- Modo semiautomático: O operador seleciona a posição alvo (por exemplo, posto de trabalho A ou B), e o CLP executa automaticamente a sequência de movimentos da ponte, carro e elevação, cabendo ao operador apenas confirmar a segurança.
3.3 Níveis L3/L4: Operação Totalmente Automática e Não Tripulada
Os sistemas de controle dos níveis L3 e L4 exigem plataformas de maior desempenho. A série Siemens S7-1500 é a escolha preferencial devido à sua elevada capacidade de processamento e comunicação PROFINET. Principais pontos técnicos:- Controle de movimento: Utilização dos objetos tecnológicos (Technology Objects) do S7-1500 para controle de movimento interpolado em três eixos (X/Y/Z), eliminando o balanço do spreader.
- Algoritmo anti-balanço: Controle anti-balanço em malha fechada baseado em sensores de ângulo de balanço ou acelerômetros, limitando o balanço residual após a paragem a ±50mm e reduzindo o ciclo para 2 a 3 períodos de oscilação.
- Planejamento de trajetória: O CLP gera automaticamente a trajetória ideal com base nas coordenadas dos postos de trabalho, evitando obstáculos e áreas de cruzamento.
- Coordenação multi-ponte: O sistema de despacho de nível superior coordena as áreas de operação de múltiplas pontes rolantes, evitando colisões e conflitos de tarefas.
- CLP de segurança SIL3: Na fase de operação não tripulada (L4), é obrigatória a configuração de um CLP de segurança independente, separado do CLP principal, com arquitetura de corrente de segurança puramente por hardware, em conformidade com a norma ISO 13849.
4. Seleção de Soluções para o Sistema de Posicionamento
A precisão de posicionamento influencia diretamente a qualidade e a eficiência operacional da ponte rolante inteligente. Os diferentes níveis de modernização têm requisitos distintos de precisão de posicionamento, o que se reflete em soluções técnicas igualmente distintas.4.1 Níveis L1/L2: Posicionamento com Encoder Incremental
Aplicável a cenários semiautomáticos com requisitos de precisão moderados (dentro de ±50mm). Encoders incrementais são instalados nas rodas motrizes da ponte e do carro ou na extremidade do tambor, convertendo a contagem de pulsos em deslocamento. As vantagens são o baixo custo e a instalação simples; as desvantagens incluem o erro acumulado e o facto de que deslizamentos e desgaste podem causar desvios de posicionamento, exigindo calibração periódica.4.2 Nível L3: Posicionamento com Sensor de Distância a Laser
Os sensores de distância a laser SICK (como as séries Dx35 ou LMS) são a escolha predominante para a modernização totalmente automática de nível L3. O cabeçote laser é instalado na cabeceira da ponte ou na estrutura do carrinho, e placas refletoras são montadas no solo ou na extremidade do trilho, medindo a distância através do tempo de voo (ToF) do laser. Configuração típica da solução:- Direção da ponte: 1 sensor de distância a laser, faixa de medição efetiva de 50-100m, precisão de ±3mm.
- Direção do carro: 1 sensor de distância a laser, faixa de medição efetiva de 30-50m, precisão de ±3mm.
- Altura de elevação: Encoder rotativo ou encoder absoluto, convertendo o número de voltas do tambor em altura.
- Posicionamento integrado: O CLP lê os dados do sensor de distância através do barramento PROFINET, combinando-os com os dados de backup do encoder para obter redundância de posicionamento.
4.3 Nível L4: LiDAR 3D + Fusão Multi-Sensor
Os cenários de operação não tripulada exigem elevada confiabilidade e perceção sem pontos cegos. Recomenda-se a utilização de 2 a 4 unidades de LiDAR 3D (como as séries SICK LMS ou Velodyne) para cobrir toda a área de operação da ponte rolante. Os dados da nuvem de pontos são processados pela unidade de computação de borda, gerando um mapa tridimensional do ambiente que permite:- Detecção de obstáculos: Identificação de obstáculos dinâmicos como pessoas, materiais e equipamentos, acionando a paragem ou o desvio.
- Posicionamento preciso: Correspondência do contorno tridimensional dos pontos de descarga alvo (como contentores, AGV ou centros de maquinagem), alcançando precisão de paragem de ±5mm.
- Modelação do ambiente: O sistema de Gêmeo Digital reconstrói em tempo real o cenário tridimensional da oficina para monitoramento remoto e otimização do despacho.
5. Pontos-Chave da Modernização do Sistema de Segurança
A segurança é o princípio fundamental em qualquer modernização de equipamentos de elevação. A norma ISO 12480 (equivalente à GB 6067.1-2010) estabelece requisitos claros para os diversos dispositivos de segurança. O processo de modernização inteligente não pode enfraquecer as proteções de segurança existentes e deve acrescentar novas medidas de segurança específicas para cenários automatizados.5.1 Manutenção e Atualização dos Dispositivos de Segurança Existentes
Todos os dispositivos de segurança tradicionais devem ser mantidos ou atualizados:- Limitador de sobrecarga: Todos os limitadores devem ser substituídos por versões digitais, com precisão de ±5%, alarme de sobrecarga e função de corte de energia.
- Fim de curso: Os fins de curso mecânicos são mantidos como redundância de segurança física, sendo adicionados fins de curso eletrónicos (limites lógicos internos do CLP).
- Paragem de emergência: O controlo remoto, a IHM e a estação de controle no solo dispõem cada um do seu próprio botão de parada de emergência, todos ligados em série na corrente de segurança por hardware.
- Fixador de trilho contra vento / dispositivo de ancoragem: Em pontes rolantes de exterior, é obrigatório garantir o intertravamento PLC do fixador de trilho; a operação é proibida enquanto o fixador não estiver desengatado.
5.2 Adição de Funções de Segurança Inteligentes
Dadas as características da operação automatizada, as seguintes funções de segurança devem ser acrescentadas:- Varredura de área: Instalação de scanners laser de segurança SICK em áreas críticas do percurso da ponte rolante (como passagens de peões ou zonas de armazenamento temporário de materiais), criando zonas de proteção tridimensionais. A entrada de pessoas aciona imediatamente a desaceleração ou a paragem.
- Monitorização de velocidade: O CLP monitoriza em tempo real a velocidade real de cada eixo, reduzindo automaticamente a velocidade até à paragem em caso de sobrevelocidade.
- Monitorização do balanço da carga: Sensores de ângulo de balanço monitorizam a amplitude de oscilação do spreader, acionando a desaceleração automática quando o limiar de segurança é excedido.
- Proteção contra perda de comunicação: Se a comunicação entre o controlo remoto ou o sistema de nível superior e o CLP for interrompida por mais de um tempo definido (normalmente 500ms), o sistema executa automaticamente a paragem e mantém a frenagem.
- Proteção anti-colisão: Em operações com múltiplas pontes rolantes na mesma via, cada ponte transmite em tempo real a sua posição, e o sistema de despacho de nível superior ou a lógica de interligação do CLP evitam colisões.
5.3 Requisitos de Nível de Segurança SIL
A fase de operação não tripulada (L4) deve cumprir as normas de segurança funcional ISO 13849 ou IEC 61508. As funções de segurança críticas (paragem de emergência, proteção contra sobrevelocidade, anti-colisão) devem atingir o nível SIL2 ou SIL3. Recomenda-se a utilização de um CLP de segurança independente (como o Siemens S7-1500F ou o SICK Flexi Soft), fisicamente isolado do CLP de controle principal, trocando informações essenciais através de um barramento de segurança. Os requisitos de tempo de resposta do CLP de segurança são os seguintes:- Do acionamento da paragem de emergência à abertura do contator principal: ≤50ms
- Da detecção de sobrevelocidade ao corte da potência: ≤100ms
- Da invasão de área à desaceleração/paragem: ≤200ms
6. Modernização da Rede de Comunicação
A rede de comunicação de uma ponte rolante inteligente está estruturada em dois níveis: a comunicação interna ao equipamento e a comunicação entre a ponte e o sistema de supervisão.6.1 Comunicação Interna
Em aplicações industriais modernas, o protocolo PROFINET em tempo real (Ethernet) é a opção preferida. O CLP Siemens S7-1500 estabelece a comunicação via barramento PROFINET com os seguintes dispositivos:- Inversores de Frequência: Inversores Siemens G120 ou S120, que recebem o setpoint de velocidade e enviam o feedback de estado através do PROFINET.
- Sensor de Distância a Laser: O Sensor SICK integra uma interface PROFINET para a transmissão periódica de dados de distância.
- Encoders: Os dados do encoder absoluto são lidos através de um módulo de interface PROFINET.
- IHM: A Interface Homem-Máquina troca dados com o CLP via PROFINET ou PROFINET RT.
- Módulos de E/S Remotos: Módulos ET200SP instalados na cabeceira da ponte e no mecanismo de elevação para reduzir a cablagem.
6.2 Comunicação entre a Ponte e o Sistema de Supervisão
A comunicação entre o CLP da ponte e o sistema de supervisão da oficina (MES/ERP/sistema de despacho) é fundamental para a integração digital. A solução recomendada inclui:- WiFi 6 (802.11ax): Adequado para oficinas de médio e grande porte. Vários pontos de acesso (AP) WiFi 6 industriais (ex.: Moxa ou Siemens SCALANCE) são instalados no teto da oficina. O módulo cliente (CP 1543-1) na ponte garante roaming sem interrupções, com tempo de comutação inferior a 50 ms. O WiFi 6 suporta taxas de 2.4 Gbps, atendendo aos requisitos de transmissão de vídeo e dados de controlo em tempo real.
- Rede Privativa 5G: Indicada para oficinas de grande dimensão ou cenários com requisitos de latência extremamente baixos. Com a implementação de um UPF 5G local, a latência de ponta a ponta pode ser controlada em menos de 10 ms. Esta solução é particularmente adequada para a coordenação de múltiplas pontes e para a condução remota por vídeo em cenários de operação não tripulada L4.
- Protocolo de Comunicação: OPC UA (Arquitetura Unificada) é o protocolo recomendado para a troca de dados de nível superior. O CLP atua como servidor OPC UA, enquanto o MES ou o sistema de despacho atua como cliente, permitindo a leitura e escrita de dados de estado, instruções de tarefa e informações de alarme.
6.3 Projeto de Redundância de Comunicação
Em aplicações críticas (como operação não tripulada L4), a redundância do link de comunicação é essencial:- Implementação de dupla ligação WiFi 6 e 5G, com comutação automática em caso de falha do link principal.
- Configuração de módulos de comunicação redundantes no CLP, suportando topologia de anel com MRP (Media Redundancy Protocol).
- A sessão OPC UA entre o sistema de supervisão e o CLP utiliza um mecanismo de heartbeat; uma interrupção de comunicação superior a 1 segundo aciona uma parada de segurança.
Integração com MES e Aquisição de Dados
O valor máximo de uma ponte rolante inteligente reside na sua integração no ecossistema digital da oficina, atuando como um terminal de execução de produção para o MES/ERP. Na solução de modernização da Kelude, a integração com MES é uma funcionalidade padrão para os níveis L3 e acima.7.1 Dados a Adquirir
Os dados adquiridos e transmitidos pelo CLP incluem:- Dados Operacionais: Estado de funcionamento de cada mecanismo (em operação/parado/falha), coordenadas atuais da ponte, do carro e da elevação, peso da carga, velocidade de translação e tempo de operação acumulado.
- Dados de Trabalho: Identificação da tarefa atual, estação de origem e destino, número de ciclos de içamento, duração de cada ciclo e registo de interrupções anómalas.
- Dados do Equipamento: Corrente, temperatura e códigos de falha dos inversores, estado dos freios, contagem de ciclos do cabo de aço (contagem de fadiga) e estado de cada sensor.
- Dados de Alarme: Alarme de sobrecarga, ativação de fim de curso, registos de parada de emergência, interrupções de comunicação e acionamentos do scanner de segurança.
7.2 Interface com o MES
A arquitetura de dados padrão recomendada é: CLP → OPC UA → Base de Dados MES / Fila de Mensagens.- O CLP contém blocos de dados que são atualizados ciclicamente (tipicamente a cada 100-500 ms).
- O CLP atua como servidor OPC UA, expondo o espaço de endereçamento dos blocos de dados.
- Um cliente OPC UA (ex.: Kepware ou desenvolvimento próprio) é implementado na oficina para consulta periódica ou subscrição de alterações de dados.
- O cliente escreve os dados na base de dados do MES (SQL Server/MySQL) ou publica-os numa fila de mensagens RabbitMQ/Kafka.
- A aplicação MES consome os dados para atualizar o estado das ordens de fabrico, o OEE do equipamento e os registos de rastreabilidade de materiais.
7.3 Gêmeo Digital e Monitoramento Remoto
Em cenários de operação não tripulada L4, é possível desenvolver um sistema de Gêmeo Digital. Utilizando Unity ou Three.js para criar um modelo 3D da oficina, os movimentos dos equipamentos virtuais são sincronizados em tempo real através de OPC UA. Os gestores podem monitorizar remotamente as operações das pontes rolantes sem operador a partir de uma sala de controlo central, através de ecrãs de grandes dimensões ou dispositivos de realidade virtual, e até mesmo emitir instruções de tarefa.Custo de Modernização e Análise de ROI
O custo é um dos fatores mais críticos na decisão de modernização. A seguinte análise detalha a estrutura de custos e o retorno do investimento para diferentes níveis de modernização, com base em dados de projetos reais da Kelude.8.1 Estrutura de Custos
Tomando como exemplo uma modernização L3 totalmente automática (configuração típica com orçamento de 500.000 CNY), a estrutura de custos é a seguinte:- Sistema de Controle (35%): CLP Siemens S7-1500, IHM, módulos de comunicação PROFINET e custos de programação e comissionamento, totalizando aproximadamente 175.000 CNY.
- Sistema de Posicionamento (20%): 2x Sensor de Distância a Laser SICK, 3x Encoders, suportes de montagem e calibração, totalizando aproximadamente 100.000 CNY.
- Sistema de Controle de Velocidade por Frequência Variável (25%):** Inversores para a ponte, carro e elevação (série Siemens G120), resistores de frenagem e modificações no painel elétrico de controle, totalizando aproximadamente 125.000 CNY.
- Sistema de Segurança (15%): CLP de segurança ou relés de segurança, scanner laser de segurança, cortina de luz e modificações no circuito de intertravamento de segurança, totalizando aproximadamente 75.000 CNY.
- Instalação e Comissionamento (5%): Instalação no local, cablagem, comissionamento, formação e aceitação, totalizando aproximadamente 25.000 CNY.
8.2 Cálculo do ROI
Considerando uma empresa de média dimensão com 3 pontes rolantes tradicionais, submetidas a uma modernização L3 totalmente automática (custo de 500.000 CNY por unidade, num investimento total de 1.500.000 CNY):- Poupança de Mão de Obra: Cada ponte exigia originalmente 2 operadores (em turnos). Após a modernização, 1 operador pode supervisionar as 3 pontes, resultando numa poupança de 5 operadores. Com um salário anual de 80.000 CNY por operador, a poupança anual é de 400.000 CNY.
- Melhoria da Eficiência: O ciclo médio de içamento é reduzido de 8 para 4 minutos, e a taxa de utilização efetiva do equipamento aumenta de 50% para 80%. Isto equivale a uma poupança de 3,2 horas de capacidade de produção por dia, representando um benefício anual de aproximadamente 150.000 CNY.
- Redução de Falhas: A partida suave com inversor de frequência reduz o choque mecânico, diminuindo a taxa de falha do equipamento em cerca de 40% e os custos anuais de manutenção em aproximadamente 50.000 CNY.
- Prevenção de Erros de Operação: Redução de cerca de 30.000 CNY por ano em danos no equipamento ou na carga causados por operação incorreta.
- Benefício Anual Total: Aproximadamente 630.000 CNY, resultando num período de retorno do investimento (ROI) de cerca de 2,4 anos.
Processo de Implementação da Modernização
A Kelude consolidou um "processo de implementação em cinco fases" ao longo de anos de projetos, garantindo que a modernização não perturba a produção normal da empresa e assegura a qualidade.9.1 Fase 1: Levantamento no Local e Concepção da Solução (1-2 semanas)
- Inspeção da condição estrutural e mecânica da ponte (flecha da viga principal, alinhamento do trilho, desgaste dos mecanismos).
- Medição das dimensões da oficina e verificação das condições de cobertura da rede de comunicação.
- Levantamento de dados operacionais, como coordenadas das estações de trabalho, frequência de içamento e tipos de materiais.
- Elaboração da Solução Técnica e cotação, definindo o nível de modernização e o cronograma.
9.2 Fase 2: Aquisição de Equipamentos e Pré-fabricação (2-4 semanas)
- Verificação por simulação em laboratório da programação do CLP, configuração da IHM e testes do acionamento.
- Pré-fabricação do painel elétrico de controle, incluindo cablagem interna e instalação dos módulos.
- Aquisição de componentes externos, como Sensores de Distância a Laser, scanners de segurança e módulos de comunicação.
9.3 Fase 3: Instalação no Local (Fase que mais consome tempo)
- A instalação é realizada durante janelas de paragem da produção ou feriados para minimizar o impacto nas operações.
- Sequência de instalação: posicionamento do painel elétrico de controle → ligação do circuito principal → ligação do circuito de controle → instalação dos sensores → cablagem de comunicação.
- Cumprimento rigoroso dos requisitos da norma ISO 4301 (equivalente à ISO 4301 / FEM 1.001) para garantir a qualidade da instalação mecânica e elétrica.
9.4 Fase 4: Comissionamento e Marcha de Teste (30% do prazo)
- Comissionamento inicial em vazio: teste em Modo de Impulso, operação contínua, ciclo automático e simulação de falhas.
- Testes com carga: Carga leve (25%), carga nominal (100%) e Ensaio de Carga Dinâmica a 110%.
- Teste de indicadores de desempenho: Precisão de Posicionamento, Velocidade de Translação, distância de frenagem e verificação funcional da segurança.
9.5 Fase 5: Aceitação e Formação (3-5 dias)
- Aceitação de acordo com os requisitos da norma ISO 8306 (equivalente à ISO 8306) para pontes rolantes de uso geral.
- Emissão do Relatório de aceitação, incluindo todos os registos de teste e verificações da função de segurança.
- Formação sistemática para operadores e pessoal de manutenção (Treinamento de Operadores: 2 dias + Treinamento de manutenção: 1 dia).
- Entrega da Documentação Técnica completa: Diagrama Elétrico, backup do programa do CLP, backup da IHM, Manual de Operação e Manual de Manutenção.
Perguntas Frequentes
10. Conclusão
A Reforma e Modernização de pontes rolantes tradicionais em Pontes Rolantes Inteligentes não é uma simples substituição de equipamentos, mas uma transformação sistémica que envolve tecnologia de controlo, tecnologia de sensores, tecnologia de comunicação, tecnologia de software e engenharia de segurança. Desde o nível L1, com controlo remoto e retorno rápido do investimento, até ao nível L4, com operação não tripulada e integração digital profunda, cada nível tem o seu Cenário de Aplicação específico e valor comercial.
A Kelude Indústrias Pesadas, através de mais de uma centena de projetos de retrofit, compreende profundamente que uma modernização inteligente bem-sucedida depende de um conhecimento aprofundado das condições de operação no terreno, do cumprimento rigoroso das normas de segurança e de uma perceção precisa das necessidades de produção do cliente. Antes de iniciar um projeto de retrofit, é essencial realizar um estudo de requisitos e uma avaliação de viabilidade, selecionando a rota técnica adequada à fase de desenvolvimento da empresa, evitando a procura cega por níveis de modernização superiores em detrimento da relação custo-benefício.
Com a crescente penetração do 5G, da Computação de Borda e da inteligência artificial, as próximas direções na modernização inteligente de pontes rolantes serão a "programação adaptativa" e a Manutenção Preditiva. A programação adaptativa permite que a ponte rolante ajuste automaticamente as prioridades das tarefas com base no tempo de ciclo de produção em tempo real, enquanto a Manutenção Preditiva, através da análise de vibração, tendências de temperatura e Monitoramento de Condição do Óleo Lubrificante, fornece alerta precoce de falhas potenciais, minimizando as paradas não programadas. A aplicação madura destas tecnologias elevará ainda mais o valor das Pontes Rolantes Inteligentes nos próximos 3 a 5 anos.
A Digitalização não tem fim, apenas novos começos. A Kelude Indústrias Pesadas está disposta a continuar a explorar, em conjunto com as empresas de manufatura, o caminho da modernização inteligente, dando nova vida digital a equipamentos tradicionais e avançando rumo a uma nova era de Manufatura Inteligente.
Referências e Normas
- ISO 4301 / FEM 1.001 — Especificação de projeto de ponte rolante: requisitos básicos e método de cálculo, abrangendo cálculo de carga, projeto estrutural, projeto de mecanismo e projeto elétrico.
- ISO 12480 — Regulamento de segurança para aparelhos de elevação, Parte 1: princípios gerais — norma nacional obrigatória para salvaguardas de equipamentos de elevação, definindo os requisitos de configuração dos dispositivos de segurança.
- ISO 8306 — Ponte rolante de uso geral — norma de produto que especifica requisitos técnicos, método de ensaio e regras de inspeção.
- ISO 13849-1:2023 — Segurança de maquinário — Partes relacionadas com segurança de sistemas de controle — norma internacional para projeto e verificação de segurança funcional de sistemas de controle, referência central para o projeto de sistema de segurança em projetos de retrofit de automação.
